::产品概述::
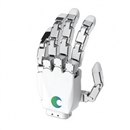
Tesollo DG-4F 灵巧手
具有独立手指控制的多关节4指机器人夹持器,专为多功能抓取和灵活的物体操作而设计。
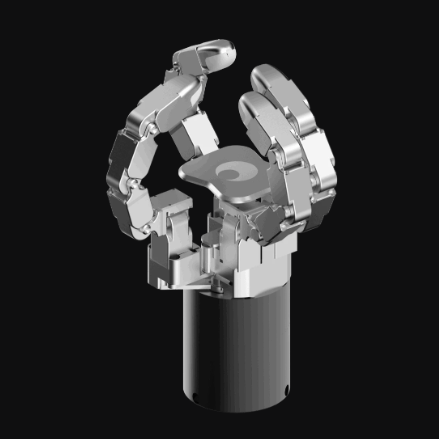
DG-4F是一款多功能的4指机器人夹持器,具有独立控制的多关节手指,可实现灵活精确的操作。它的四指结构支持多种抓握配置,能够稳定地处理不同形状、大小和方向的物体。
柔性基础关节结构进一步扩大了其运动范围,并实现了左手式、右手式和传统夹持器式配置。通过在单个末端执行器中组合多种抓取策略,DG-4F非常适合机器人研究、工业自动化和需要灵活物体处理的应用。
1.四指多关节设计
四个独立控制的多关节手指将手状灵巧性与传统夹具的安全抓握能力相结合,支持广泛的操纵任务。
2.广泛的物体处理能力
独立的多关节手指控制可以稳定地处理不同大小、形状和方向的物体,包括圆柱形、扁平形和不规则形状的物体。
3.柔性基础接头配置
可调节的基座接头结构扩大了夹持器的运动范围,并支持左手式、右手式和传统夹持器式配置,以满足不同的任务要求。
4.多种抓握模式
支持多种抓握模式,包括用于指尖抓握的夹持模式、用于安全全指抓握的动力抓握模式和使用选定手指进行精细操作的精密抓握模式。可以根据对象特性和任务要求选择适当的抓握配置。
控制和系统集成
5.控制和系统集成
提供用户友好的控制界面、SDK和ROS 2集成,以支持与各种机器人平台和自动化系统的无缝集成。开发资源包括ros2_control、Gazebo和用于仿真和真实硬件集成的机器人模型。
::产品规格::
| 规格 | Tesollo DG-4F 灵巧手 |
| 输入电压 | 24【V】 |
| 最大电流消耗 | 最大值10【A】 |
| 通信 | Modbus(RTU,TCP),以太网(TCP/IP) |
| 操控频率 | 333Hz |
| 编码器 | 绝对编码器 |
| 自由度 | 18自由度 |
| 抓握能力 | 夹紧有效载荷(额定、最大):3/5【kg】,包络有效载荷(额定、最大)10/20【kg】 *性能可能因物体摩擦而异。 |
| 重量 | 1494【g】 |
DG-4F具有模块化指尖,可提供一系列选项以适应不同的操作环境。用户可以选择安装在指尖的6轴力/扭矩(F/T)传感器、3轴力传感器、触觉传感器或吸力型指尖。